

Úvod: Mikroskopický problém s miliardovými-důsledky
Představte si křemíkový plátek velikosti talíře se stovkami žetonů -, z nichž každý je určen pro urychlovač umělé inteligence, lékařský senzor nebo autonomní ovladač vozidla. Nyní si představte, že během manipulace se mechanická součástka posune o pouhých 5 mikrometrů - zhruba o jednu-dvacátou šířku lidského vlasu. Tato jediná odchylka může vychýlit sondu, poškodit výsledek testu nebo rozbít plátek v hodnotě tisíců dolarů.
To není hypotetické. Inženýři výroby polovodičů se s tímto tlakem potýkají každý den. Vzhledem k tomu, že se velikosti uzlů zmenšují pod 3 nm a průměry waferů se tlačí k 450 mm, mechanické systémy odpovědné za pohyb waferů mezi procesními komorami, kontrolními stanicemi a nakládacími porty čelí požadavkům, které standardní komponenty průmyslového pohybu jednoduše nemohou splnit.
Otázka, kterou si inženýři stále kladou, není, zda na přesném pohybu záleží -, evidentně ano. Skutečná otázka zní:které konkrétní součásti mohou současně uspokojit požadavky na sub{0}}mikrometrovou přesnost, ultra-čisté prostředí, kompaktní tvary a nepřetržitý-cyklový provoz?Odpověď, důsledně ověřovaná napříč továrnami po celém světě, ukazuje na jednu kategorii komponent nad ostatními: naminiaturní lineární vedení.
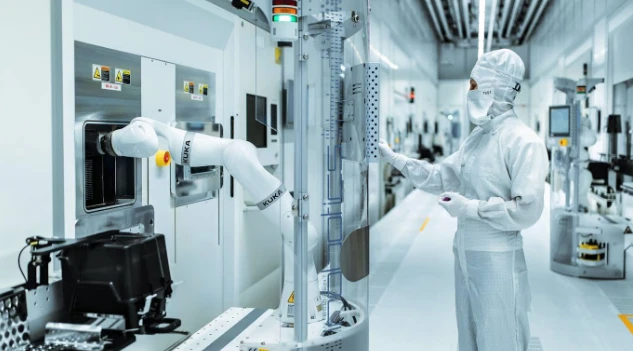
Čistý prostor robota pro manipulaci s polovodičovými destičkami
1. Prostor není luxus - Je to technické omezení
Moderní platformy pro manipulaci s destičkami - včetně modulů předního konce zařízení (EFEM), přenosových komor clusterových nástrojů a robotických koncových-efektorů - jsou navrženy s extrémně těsnými vnitřními obaly. Každý milimetr ušetřený v ose pohybu se přímo promítá do menší stopy nástroje, nižších nákladů na zařízení a vyšší hustoty výroby.
Standardní lineární kolejnice, obvykle začínající na šířce 15 mm, jsou pro mnoho z těchto sestav jednoduše příliš velké. Přesné pohybové komponenty zkonstruované v miniaturním měřítku mohou naproti tomu dosáhnout šířky kolejnice až 7 mm při zachování nosnosti a tuhosti požadované pro umístění destičky. Toto není kompromis -, je to účelová{5}}výhoda.
V praxi může kompaktní polohovač navržený pro sondování plátků (krok elektrického testování, který probíhá před připojením vodičů a zapouzdřením čipu) používat 9mm kolejnicový systém s rozpětím 2 až 24 palců, který přenáší zatížení až 25 liber -, to vše v rámci půdorysu, který se vejde do šasi stanice sondy. Dosažení tohoto cíle bez obětování tuhosti vyžaduje pečlivý výběr materiálu: vysoce kvalitní -hliníkové slitiny pro tělo pódia, nerezová ocel pro nosné-prvky a přesné- broušené oběžné dráhy pro valivá tělesa.
2. Sub-mikronová přesnost vyžaduje více než „dostatečně dobré“ tolerance
Při snímání polovodičových destiček se musí hrot sondy dotýkat vazební podložky, která může mít průměr až 50 mikrometrů. Chybí a výsledek testu je neplatný. Opakujte chybu u tisíců matric na plátek a rychle - průmyslové údaje naznačují, že u levnějších-nákladů může samotné testování představovat více než 25 % celkových výrobních nákladů.
Dosažení této úrovně opakovatelnosti vyžaduje, aby pohybový systém eliminoval všechny formy hry a mechanické nejednoznačnosti. Toto je místopředpětíse stává kritickým. Předpětí označuje řízenou vnitřní tlakovou sílu aplikovanou mezi valivá tělesa (kuličky nebo válečky) a drážky oběžné dráhy -, jednoduše řečeno odstraňuje jakoukoli mezeru nebo vůli v sestavě ložiska. Bez předpětí umožňuje i malá vůle mikro-pohyb při zatížení, což ničí opakovatelnost polohování.
Standardní vodítka často vyjadřují své tolerance v plus/mínus hodnotách, což znamená, že určitý stupeň vůle je podle jejich specifikace přijatelný. Vysoce-výkonné polovodičové aplikace vyžadují vodítka se zápornou vůlí -, což znamená, že ložisko je mírně stlačené, což zaručuje nulovou vůli v jakémkoli směru. Pro aplikace vyžadující maximální tuhost nabízejí konstrukce zkřížených-valeček větší kontaktní plochu než kuličková ložiska, což výrazně zlepšuje rozložení zatížení a torzní tuhost.
Tato úroveň přesnosti je neoddělitelná odlineární vodicí jezdec- vozový blok, který jezdí po kolejích. Hladkost recirkulace kuliček uvnitř jezdce přímo určuje kvalitu pohybu: i nepatrné pulsace, když koule kolují po zpětné dráze, mohou ve vysoce přesných aplikacích způsobit chyby polohy na úrovni mikronů--. Výběr jezdce s optimalizovanou geometrií kulového obvodu proto není druhotným problémem - je primárním technickým kritériem.

BAILI Micro Linear Guide
3. Čistý prostor není normální průmyslové prostředí
Čistý prostor třídy 1 - standard pro špičkové-polovodičové továrny - povoluje méně než jednu částici o velikosti 0,5 mikrometru nebo větší na kubickou stopu vzduchu. Jediná vločka maziva nebo úlomek opotřebovaného ložiskového materiálu, neviditelný pouhým okem, může přistát na povrchu destičky a způsobit poruchy obvodu, které se šíří přes desítky čipů.
To klade mimořádné nároky na každý komponent, který je v továrně povolen. U pohybových systémů je výzva dvojí: vedení musí během provozu vytvářet co nejméně částic a jakékoli použité mazivo nesmíodplynovat- to znamená, že nesmí uvolňovat kondenzovatelné páry, které by se mohly usazovat na površích plátků nebo optických prvcích.
Standardní průmyslová maziva v tomto testu okamžitě neprojdou. Přesné pohybové komponenty kompatibilní s čistými prostory- vyžadují maziva specificky ověřená podle norem ASTM E595 pro odplyňování za podmínek vakua. Některé pokročilé konstrukce obsahují mazivo-obsahující polymer přímo do těla jezdce, což umožňuje konzistentní-dlouhodobé mazání bez jakéhokoli vnějšího úniku maziva do okolního prostředí. Tato architektura eliminuje cyklus údržby pravidelného domazávání -, což je smysluplná provozní výhoda ve velkých-prostředích s vysokou dostupností, kde se neplánované odstávky měří v desítkách tisíc dolarů za hodinu.
4. Vibrace jsou tichým zabijákem výnosu
Roboti manipulující s plátky se pohybují rychle - časy cyklů v moderních továrnách se počítají v sekundách, nikoli v minutách. Na konci každého pohybu se musí rameno robota a plátek usadit do stabilní polohy, než bude moci pokračovat další operace. Pokud mechanické vibrace doznívají příliš dlouho, objevují se dva problémy.
Za prvé, přesnost polohování se zhoršuje: systém zaznamená nominální polohu předtím, než se plátek úplně usadí, což způsobí systematickou chybu. Za druhé, zbytkové vibrace způsobují mikro-nárazy mezi ramenem robota a okrajem plátku, čímž vznikají částice, které kontaminují procesní komoru. Materiály běžně používané k tlumení vibrací v jiných průmyslových odvětvích - pryžové směsi, polymerové pěny - odplyňují ve vakuu, a proto jsou v polovodičovém prostředí zakázány.
Dobře{0}}specifikovaný pohybový systém to řeší prostřednictvím vlastní mechanické konstrukce: předepjatý valivý kontakt mezi vozíkem a kolejnicí zajišťuje kontrolované tlumení bez zavádění rizika kontaminace. Při spárování s akuličkový šroubpohon -, který převádí rotační pohyb motoru na přesný lineární posuv s vysokou účinností a blízko-nulyvůle(volnost v hnacím ústrojí) - kombinovaný systém poskytuje jak rychlý pohyb, tak rychlé usazování, čímž současně uspokojuje požadavky na propustnost a přesnost.
Tento hnací mechanismus je obzvláště dobře-přizpůsoben transportu plátků, protože jeho účinnost při přeměně rotačního na lineární pohyb obvykle přesahuje 90 %, ve srovnání s přibližně 30–50 % u alternativních posuvných mechanismů. Tato účinnost přímo snižuje požadavky na točivý moment motoru, což umožňuje menší a lehčí sady pohonů, které se vejdou do prostorových omezení nástrojů pro manipulaci s destičkami.
5. Spolehlivost přes miliony cyklů
Továrna na výrobu polovodičů běží 24 hodin denně, 365 dní v roce. Robot manipulující s plátky v aktivním clusterovém nástroji může ročně dokončit 500 000 nebo více přepravních cyklů. Během pěti-lety životnosti zařízení musí pohybové komponenty spolehlivě fungovat v desítkách milionů cyklů bez výrazného snížení přesnosti nebo tvorby částic.
Přesné lineární pohybové systémy navržené pro servis polovodičů to řeší výběrem materiálu a architekturou těsnění. Dráhy z kalené nerezové oceli odolávají korozi v chemicky agresivních továrních atmosférách. Integrovaná koncová těsnění a stěrače zabraňují pronikání vedlejších produktů procesu do ložiskového bloku. A protože geometrie valivého kontaktu rozděluje zatížení na více prvků ložisek současně, opotřebení se šíří rovnoměrně, místo aby se soustředilo v jediném bodě -, čímž se proporcionálně prodlužuje životnost.
Závěr: Jak určit správný pohybový systém
Pokud navrhujete nebo specifikujete systém pro manipulaci s destičkami, měla by se při výběru komponent řídit následující kritéria:
Začněte s prostředím.Potvrďte, že všechny materiály - kolejnice, vozík, mazivo, těsnění - jsou ověřeny pro vaši třídu čistých prostor a případně úroveň vakua. Než se pustíte do návrhu, vyžádejte si od svého dodavatele údaje o odplynění (celková ztráta hmotnosti ASTM E595 a hodnoty shromážděných těkavých kondenzovatelných materiálů).
Definujte svůj rozpočet na přesnost.Chcete-li určit maximální přípustnou systémovou chybu, postupujte od svého procesního požadavku - přesnost kontaktu sondy, opakovatelnost umístění plátku -. Podle toho zvolte třídu předpětí a pamatujte, že vyšší předpětí zvyšuje tření, takže vyvažte tuhost a dimenzování hnacího systému.
Dimenzování pohonu a vedení společně.Systém lineárního pohybu a hnací mechanismus musí být sladěny jako systém. Neodpovídající poměry setrvačnosti mezi motorem, šroubem a zátěží vedou k nestabilitě a překračování - problémů, které je obtížné opravit pouze pomocí softwaru.
Plánujte přístup údržby.I ta nejspolehlivější komponenta přesného pohybu bude nakonec vyžadovat kontrolu. Navrhněte sestavu tak, aby byla osa pohybu přístupná bez úplné demontáže nástroje.
Investovat čas do správné specifikace ve fázi návrhu je výrazně levnější než diagnostika ztráty výnosu nebo výměna kontaminovaných součástí poté, co je nástroj kvalifikován a spuštěn ve výrobě.
FAQ
Q1: Jaké přesnosti polohování mohou dosáhnout přesná vodítka pohybu v aplikacích manipulace s destičkami?
Dobře{0}}specifikovaná vodítka s vhodným předpětím mohou za kontrolovaných podmínek dosáhnout opakovatelnosti polohování v rozsahu ±1 až ±3 mikrometry. Skutečná přesnost{4}}úrovně systému závisí na dalších faktorech, včetně rozlišení disku, tepelné stability a vibrační izolace okolní konstrukce.
Q2: Mohou být tyto komponenty použity ve vakuovém prostředí uvnitř procesních komor?
Ano, ale požadavky na specifikace jsou výrazně přísnější. Mazivo musí splňovat přísné limity pro odplyňování a všechny polymerové komponenty - těsnění, stěrače, držáky klece - musí být vyhodnoceny z hlediska kompatibility s vakuem. Někteří výrobci nabízejí speciální vakuové-varianty se suchými nebo pevnými mazivy.
Otázka 3: Jak ovlivňuje výběr šířky kolejnice výkon systému?
Užší kolejnice šetří místo, ale snižují nosnost a torzní tuhost. Pro manipulaci s plátky spadá většina aplikací do rozsahu šířky kolejnice 7–15 mm. Optimální volba závisí na hmotnosti užitečného zatížení, konzolové vzdálenosti koncového-efektoru a požadované momentové únosnosti -, to vše je třeba vypočítat před dokončením specifikace.
Q4: Co způsobuje předčasné opotřebení součástí přesného lineárního pohybu používaných v polovodičových zařízeních?
Nejčastějšími příčinami jsou nedostatečné mazání (včetně použití -lubrikantů pro čisté prostory, které vysychají nebo degradují v podmínkách procesu), kontaminace vnikající procesními chemikáliemi nebo částicemi a nesprávné vyrovnání během instalace. Správná rovinnost montážního povrchu a rovnoběžnost mezi kolejnicí a osou pohonu jsou kritické a při integraci nástroje jsou často přehlíženy.
Otázka 5: Je rotační-až{2}}lineární hnací mechanismus vždy tím správným párem pro stupně polohování plátků?
Šrouby s recirkulační kuličkou jsou nejběžnější volbou díky kombinaci přesnosti, účinnosti a tuhosti. Pro velmi krátké zdvihy nebo aplikace vyžadující extrémně plynulý,-pohyb s nízkou rychlostí však mohou nabídnout výhody lineární motorové pohony -, které zcela eliminují mechanický kontakt v ose pohonu -. Kompromisem-je vyšší cena a složitější tepelné řízení. Pro většinu úloh přepravy a polohování plátků zůstává šroubový-předem zatížený kolejnicový systém osvědčeným standardem-.